
レストランで、料理を載せたロボットがテーブルまでやって来た。通路では歩いている人を避け、到着すると音や画面で知らせてくれます。人が行き交う店内で、どうやって料理をこぼさず、目的の席へ届けているのでしょうか。[1]
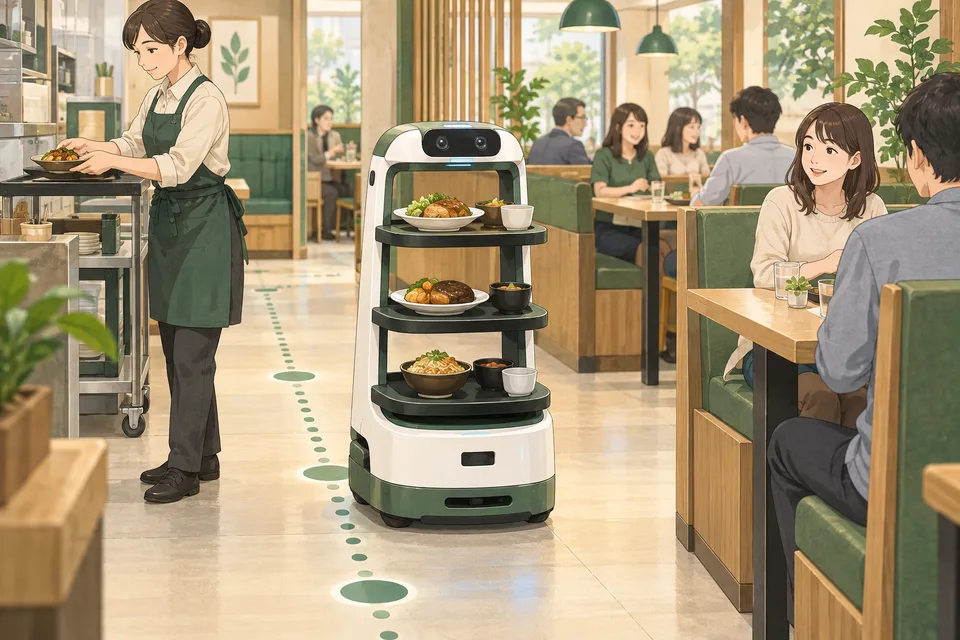
実際の製品では、カメラや距離を測るセンサーを使って周囲を捉え、ライトや画面で受け取り方を伝える仕組みが紹介されています。例えばPUDUのBellaBotは、カメラとレーザーによる位置の把握、障害物の検知、状態を知らせるライトなどを備えています。[2]
この題材を、「ロボティクス・制御」「AI・機械学習」「HCI・情報デザイン」の3分野から見てみましょう。「滑らかに運ぶ」「通れる道を選ぶ」「受け取り方を伝える」では、考えることが少しずつ異なります。
制御の視点:料理をこぼさず、思った場所で止まれる?
空のトレーと、スープや皿を載せたトレーでは重さが違います。急に曲がったり止まったりすれば、料理が揺れるかもしれません。目的地に着く速さだけでなく、どのくらいゆっくり加速し、いつ減速するかも考えます。
「1メートル進む」と指示しても、床の滑りやすさや車輪の動きによって、実際に進む距離にはずれが出ます。そこで位置や速さを繰り返し測り、目標との差に応じてモーターの動かし方を調整します。こうした、結果を確かめながら動きを直す仕組みをフィードバック制御といいます。[3]
大学では、モーターや車輪の動きを数式で表し、コンピュータ上の計算や実験で動きを確かめます。例えば荷物の重さを変えて、停止位置のずれやトレーの揺れを比べる課題が考えられます。
AIの視点:人や椅子がある店内で、どの道を通る?
店内の地図があっても、椅子が引かれたり、人が立ち止まったりすれば、通れる場所は変わります。カメラや距離の情報から、今いる場所と障害物を捉え、目的のテーブルまでの経路を考える必要があります。
例えば、人が通路を横切ったとき、いったん待つのか、別の道へ回るのか。短い経路だけを選ぶと、混んだ通路へ何度も入り込むかもしれません。周囲を捉える認識と、次にどう動くかを決める計画を組み合わせる問いです。メーカーのKEENONも、配膳ロボットで位置の把握や経路計画、複数台の動きの調整を説明しています。[4]
調べるなら、通路をふさぐ椅子、歩く人、別のロボットなどの条件を分け、止まった回数や到着までの時間を記録します。人がいない試験では最短だった経路が、混雑時には遅いかもしれません。「目的地へ着けたか」だけでなく、どんな状況で立ち往生したかを見ると、計画の改善点が分かります。
ただし、障害物を検知して止まる処理など、すべてを機械学習で作る必要はありません。決まった規則で対応する部分と、多様な画像などから学習する部分を分けて考えます。見えにくい場所で無理に進まないことや、人へ助けを求めることも、動き方を設計するうえでの選択肢です。
HCIの視点:お客さんは、どの皿を取ればよいか分かる?
料理がテーブルに届いても、お客さんが受け取り方を理解できなければ配膳は終わりません。「自分の料理はどの段にあるのか」「取り終えたらボタンを押すのか」「近づいても急に動かないか」。初めて使う人にも分かる案内が必要です。
例えば、対象のトレーを光らせ、画面にも受け取る場所を示せば、音声が聞こえにくい店内でも手がかりになります。KEENONの製品案内にも、トレーのライト、画面、音声を組み合わせた受け取り案内が紹介されています。[4]
大学で調べるなら、案内の違う画面や動作を用意し、初めて見る人が迷った場所、料理を取るまでの時間、取り違えの有無を観察する方法が考えられます。ロボットの動きと人の受け取り方を合わせて研究する領域は、人とロボットの相互作用を意味するHRIとも呼ばれます。[5]
速く届けるだけでは、使いやすいロボットにならない
動きを速くすれば配膳時間は短くなっても、料理が揺れたり、近くの人が驚いたりするかもしれません。通路で待つようにしても、待つ位置が悪ければ他の人の邪魔になります。
そこで、料理を運ぶ時間だけでなく、揺れ、止まる位置、お客さんの迷いやすさなども一緒に調べます。制御、認識・計画、人への伝え方を、それぞれ改善しながら組み合わせるのです。実際の店で使う前には、試験環境で確かめ、店の通路や運用に合うかも検討します。
大学選びでは、どの仕組みを深めたいか考えよう
滑らかに動く仕組みを作りたいのか、人や物を捉えて道を選ぶ仕組みに興味があるのか、人が迷わず使える方法を考えたいのか。配膳ロボットという同じ題材から、異なる専門へ進めます。
学部では、数学・力学・プログラミングの基礎から、制御、画像認識、人を対象とした調査や実験へ進む科目を確認しましょう。大学院では、移動ロボットの経路計画、荷物を安定して運ぶ制御、人に伝わる動作や表示など、研究室が取り組む課題と実験環境を調べます。そのうえで、専門科目・演習・研究指導の内容を確認することが大切です。
参考文献・注釈
- [1]この記事の説明は、メーカーが公開する機能の紹介と、tojihubが構成した学習例です。記載した課題が特定製品にそのまま実装されている、あるいは特定大学で実施されているという意味ではありません。冒頭のイラストはtojihubによるAI生成画像、3視点の図はtojihubが作成した説明図です。 本文へ戻る
- [2]
- [3]Russ Tedrake, マサチューセッツ工科大学(MIT)「Underactuated Robotics — Introduction」。運動のモデルと制御の関係を参照。 本文へ戻る
- [4]KEENON Robotics「DINERBOT T10」。経路計画、複数台の調整、ライト・画面・音声による受け取り案内を参照。メーカーの機能紹介であり、あらゆる環境での性能を保証する資料ではありません。 本文へ戻る(1) 本文へ戻る(2)
- [5]